 Контакты



Начальное картографирование
Сначала выполняется детальное 3D-сканирование фермы с помощью 3D-сканера, создавая облако точек фермы, где каждая точка представляет собой место на объекте в окружающей среде.
Создание маршрута
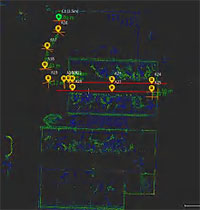
Это сканирование импортируется в программное обеспечение SveaMap, где создаётся оптимальная траектория для робота.
Сканирование в реальном времени в 3D
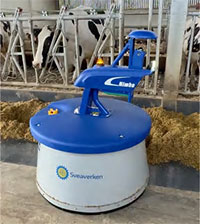
3D LiDAR постоянно сканирует окружающую среду во время движения робота. Он излучает 200 000 лазерных импульсов в секунду во многих направлениях (360°), создавая высокоточный профиль расстояний до всех объектов в окружении.
Точная навигация
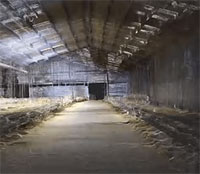
Nimbo X сравнивает текущее окружение с исходной картой, определяет своё положение и точно следует запланированному маршруту. Это похоже на постоянно обновляемую мини-карту территории вокруг робота.

Как Nimbo X видит вашу ферму
